Version 1.0
探索交通锥引导潜力
将交通锥改造为公共引导装置,验证了其吸引注意力、组织行为的属性,但未匹配步道生态观察的核心需求。
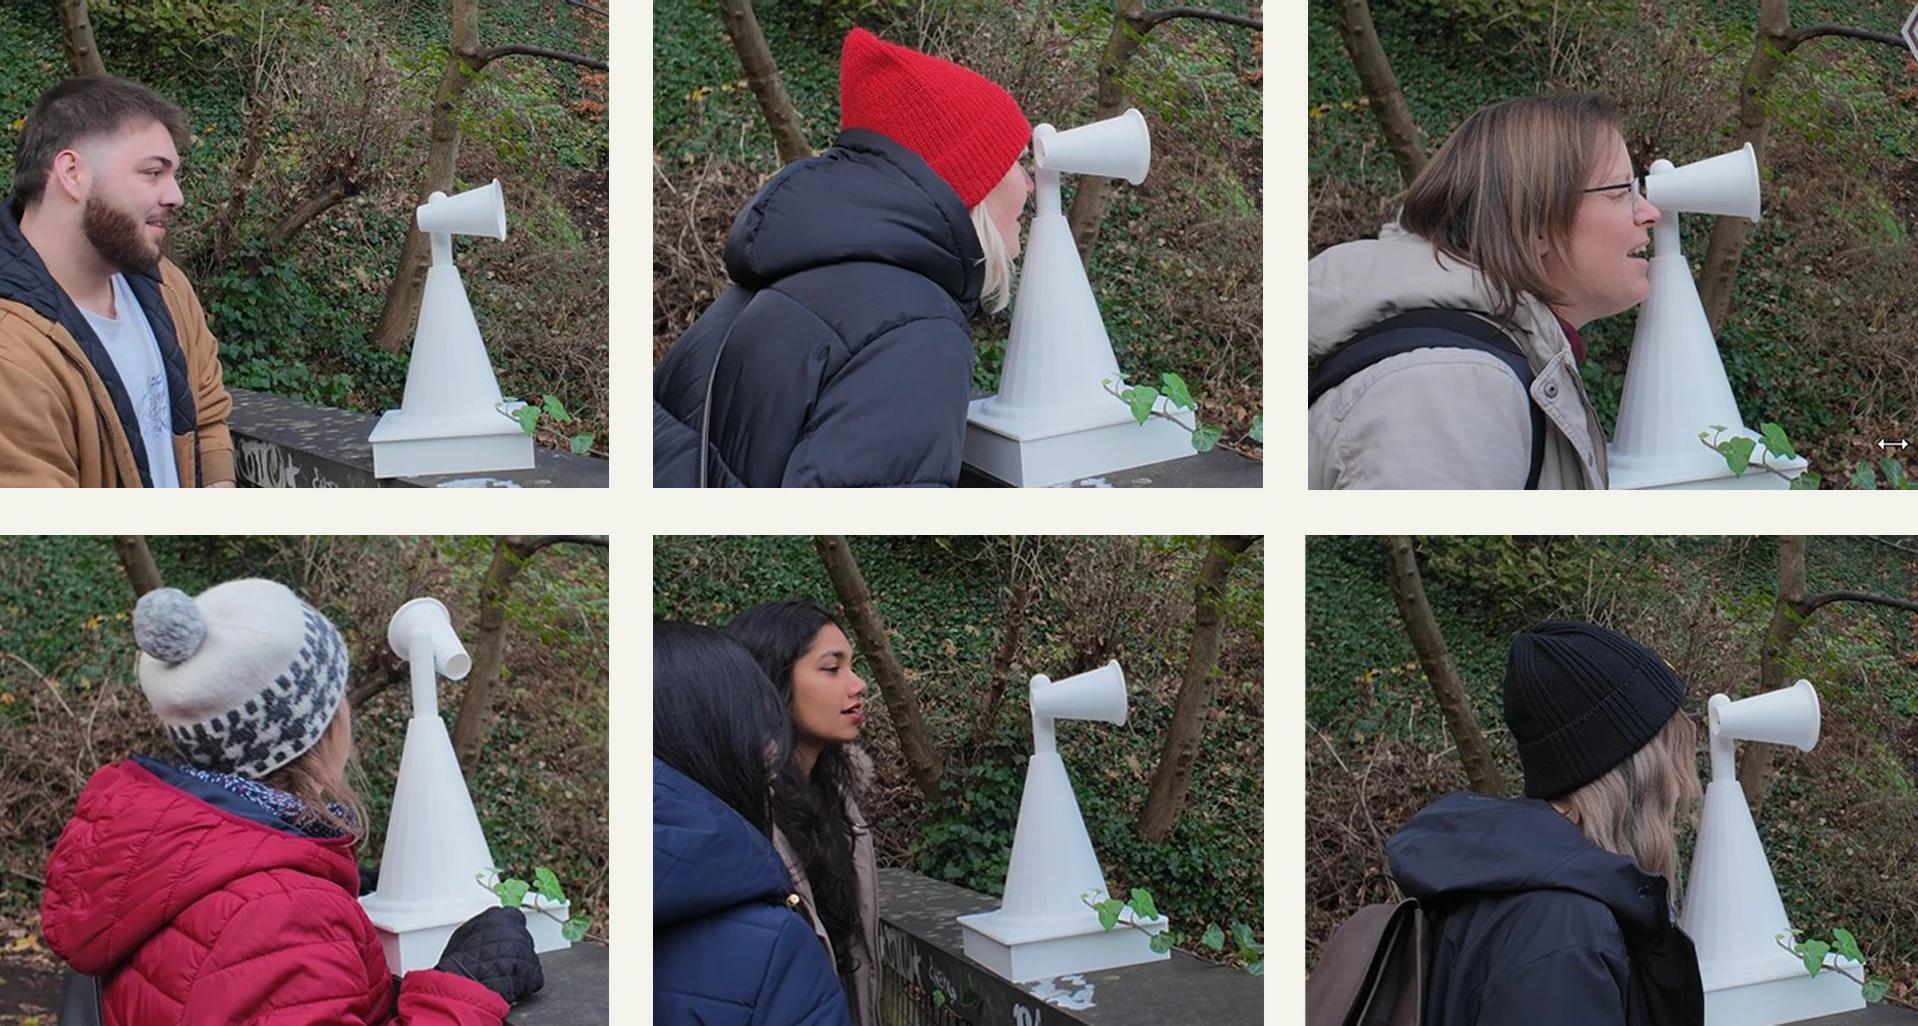
项目简介
Birdsong Beacon是一个面向城市自然环境的生态交互装置。项目以爱丁堡利斯河步道的废弃交通锥为载体,回应“鸟类活动丰富却难被游客察觉”的场地问题。
装置通过多向声音传感器捕捉环境中的鸟鸣,并由Arduino控制舵机带动顶部观察结构转向主要声源,将无形、难以定位的声音转化为直观的方向提示。在尽量减少对鸟类自然行为干预的前提下,引导游客发现河岸林带中容易被忽略的鸟类活动。
项目原型于 2024 年 12 月在爱丁堡国家机器人中心展出。
爱丁堡利斯河步道穿城而过,兼具自然栖息地与城市休闲空间的双重属性,日常聚集着步行者、跑者、骑行者与自然爱好者等多元人群。
调研前期,我们通过利斯河保护信托的资料确认,沿岸栖息有翠鸟、河乌、灰鹡鸰等多种代表性鸟类。但实地踏勘中却出现明显反差:开阔路段仅能观测到少量鸟类,而进入植被茂密的河段后,鸟鸣声显著增多。为进一步验证鸟类活动,我们在沿途多点投放鸟食,折返时发现鸟食已全部被取食。
这意味着沿岸鸟类活动并不少,只是受植被遮挡、活动习性等因素影响,大量活动始终处于游客的直接视野之外。
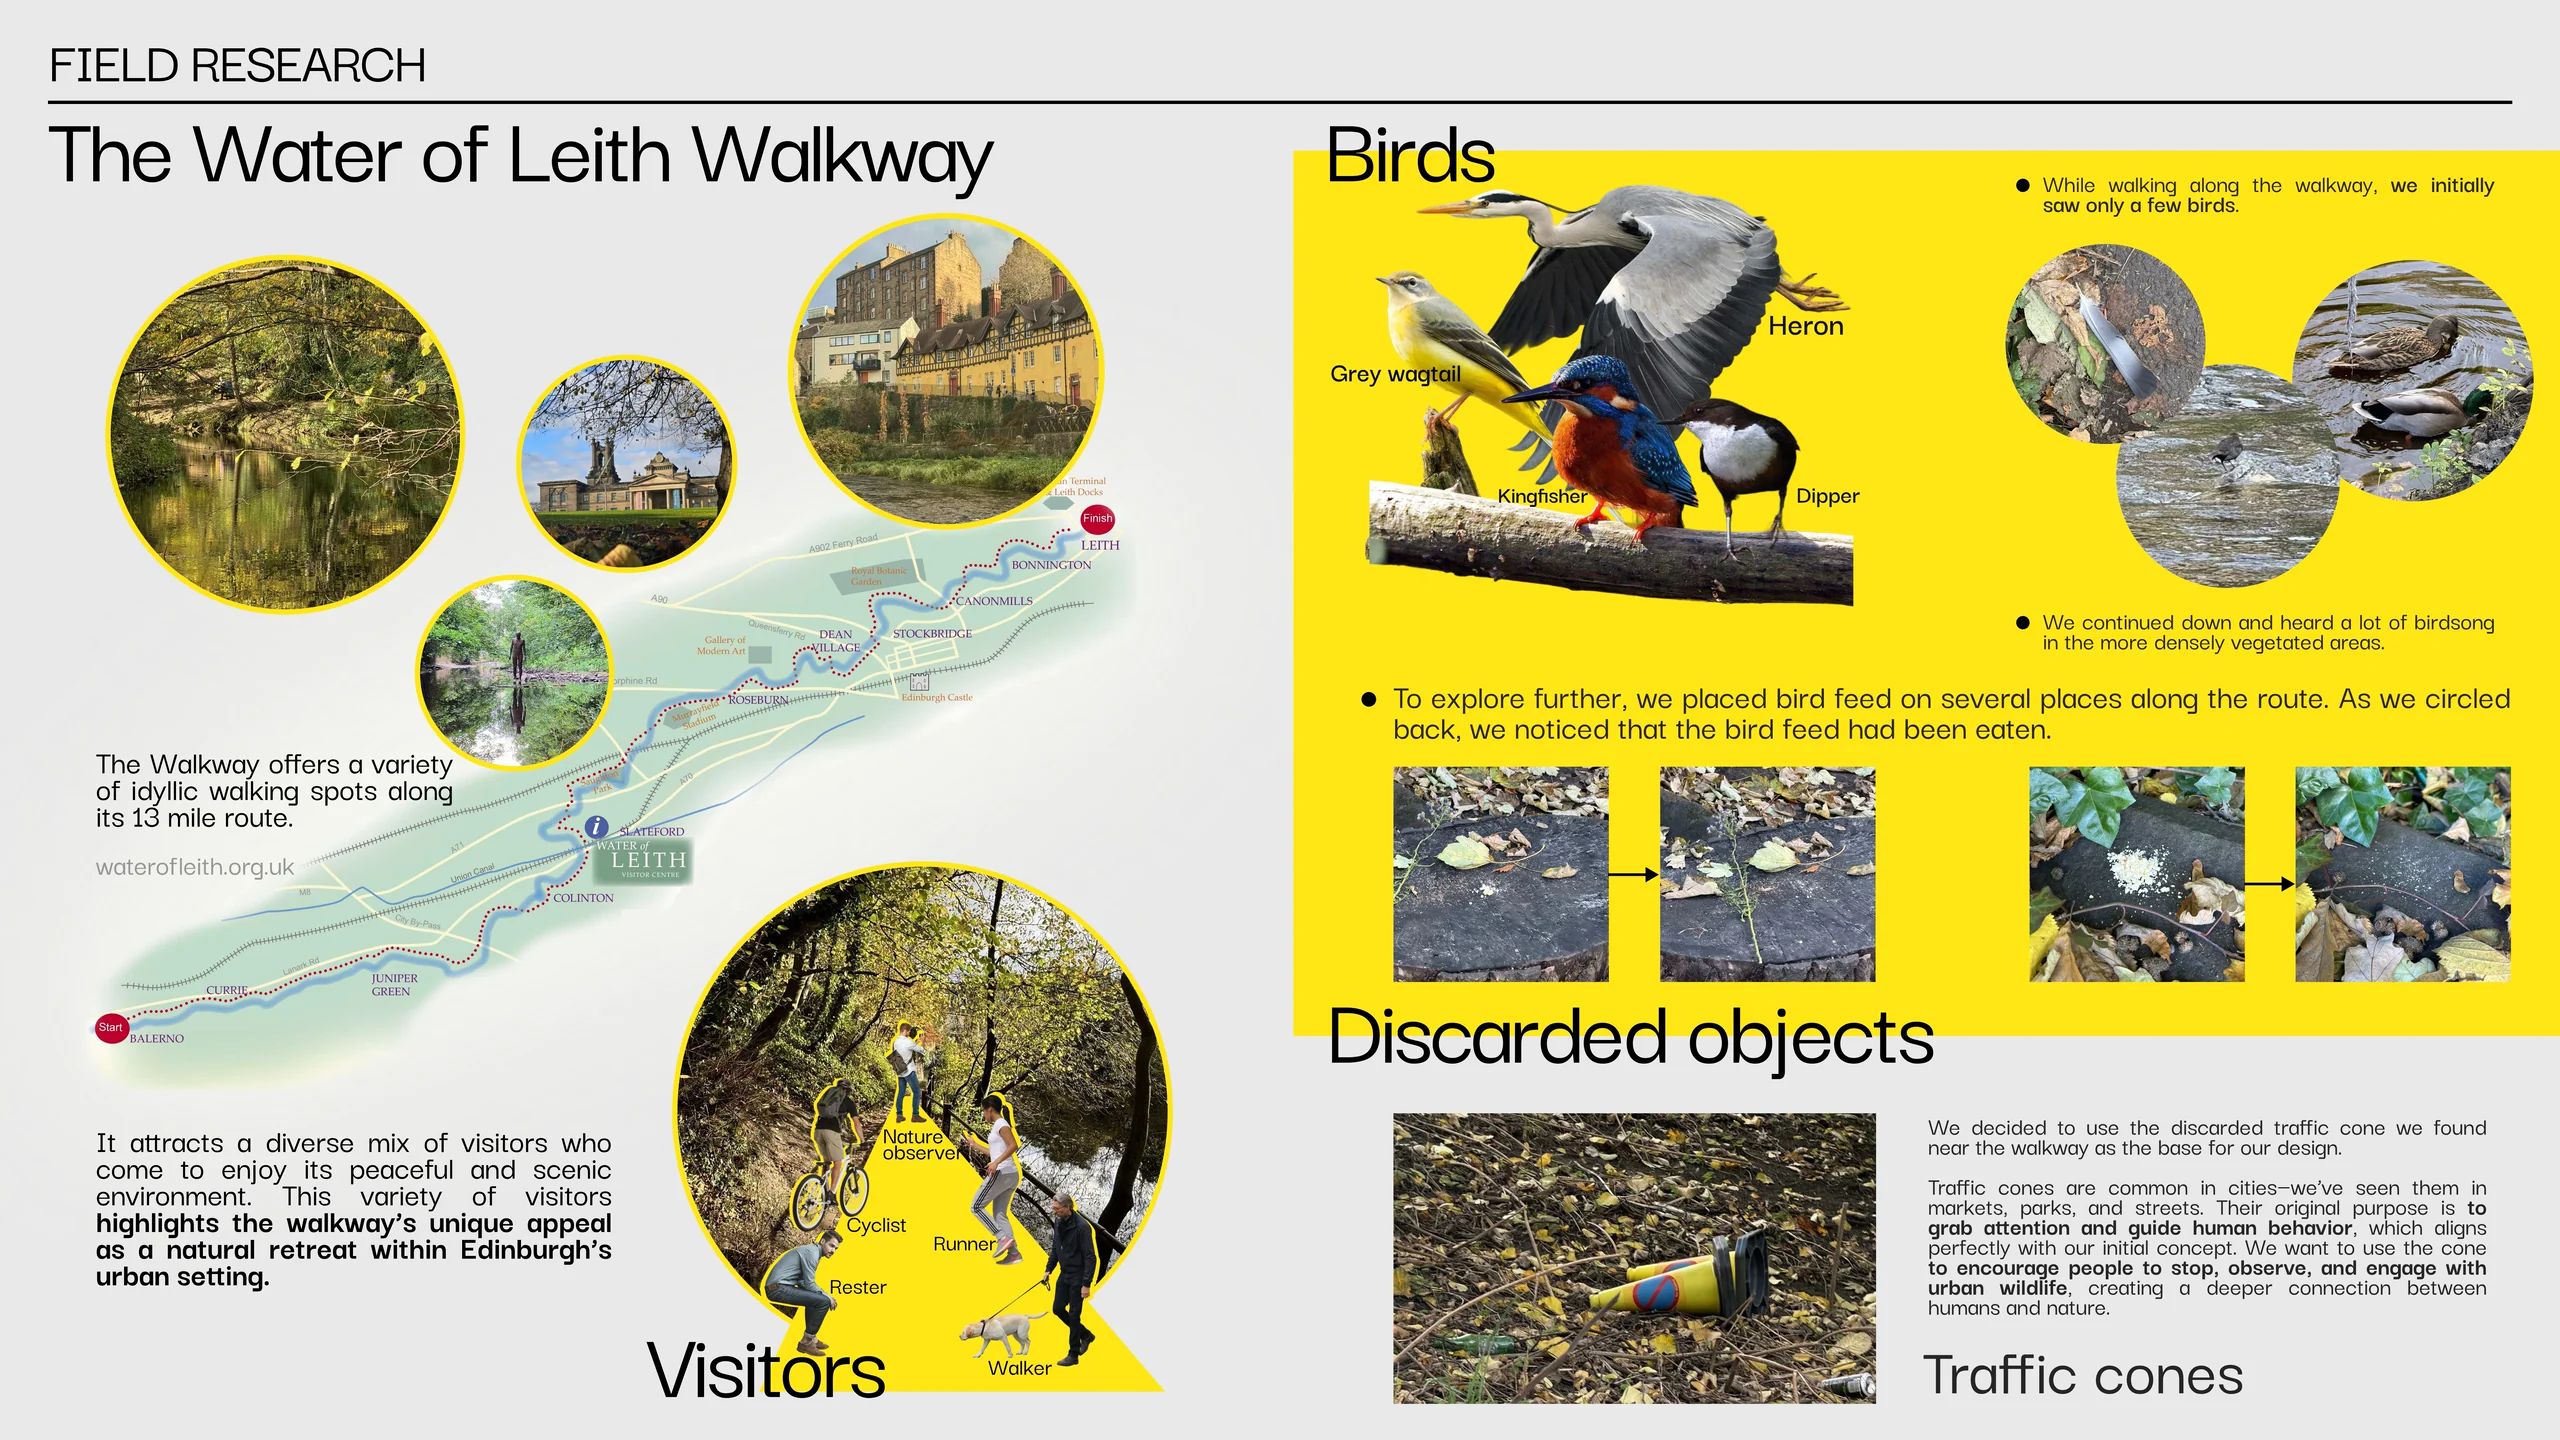
调研同期,我们注意到步道周边散落着废弃交通锥。这类城市常见的公共设施本身具有吸引注意、引导行为的属性,也为我们提供了另一条设计线索:它是否能够从被遗弃的城市物件,转化为连接人工环境与自然观察的媒介?
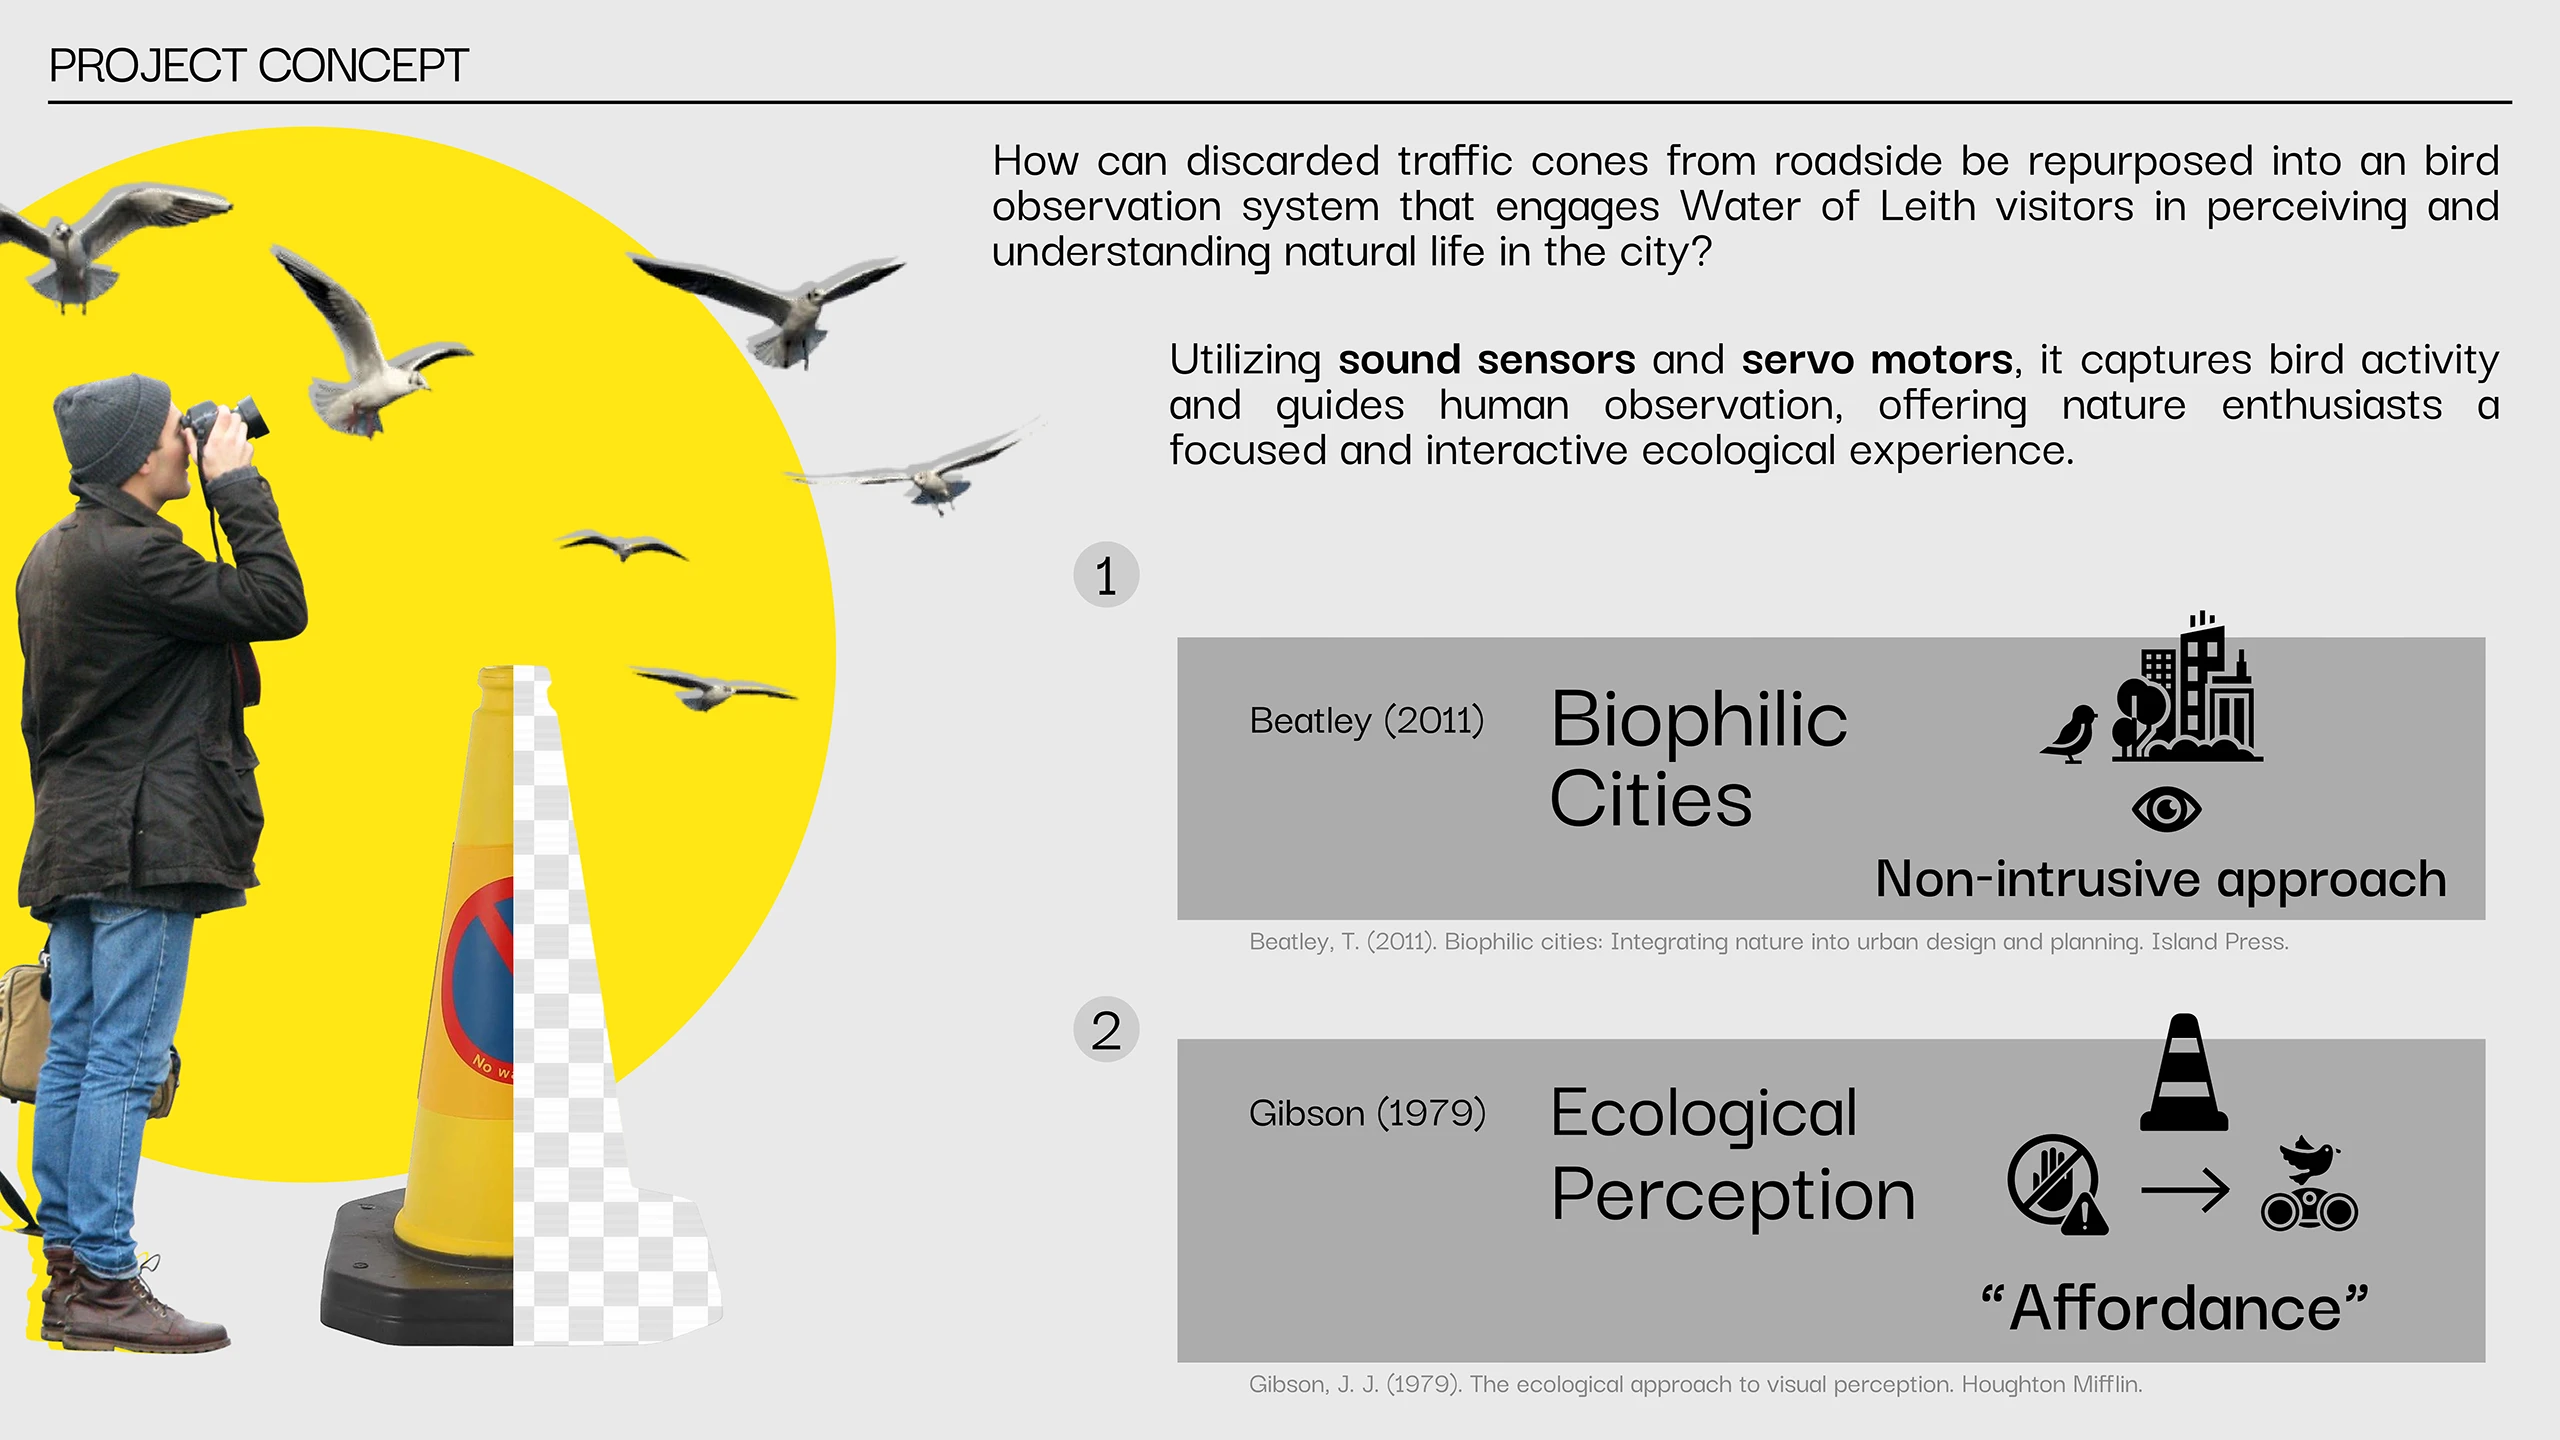
基于场地调研,我们锚定核心设计命题:如何在最小干扰鸟类自然行为的前提下,帮助游客发现并定位沿岸隐蔽的鸟类活动?
场地中散落的废弃交通锥成为解题切入点:它自带吸引注意、提示环境变化、引导行为的公共属性。我们延续这一原生特质,将其从交通管理设施,转化为连接人与城市自然的生态观察节点。设计以鸟鸣作为环境感知入口:声音传感器捕捉不同方向的鸟鸣,通过机械结构将声音信息转化为直观的空间指向。装置不主动吸引、追踪或干预鸟类,仅向游客提供观察线索,引导人们从「听见鸟鸣」走向「定位方向、主动观察」。
项目参考亲自然城市(Biophilic Cities)与生态知觉(Ecological Perception)理论,以低干预的实体交互重构人与环境的注意力联结,让原本易被忽略的城市自然活动变得可感知、可定位,唤起人们对身边自然的关注。
围绕「帮助游客发现隐蔽鸟类活动」的核心目标,团队历经四轮方案迭代,方向从复用交通锥的公共引导属性,逐步转向低干预感知自然发生的鸟类活动。
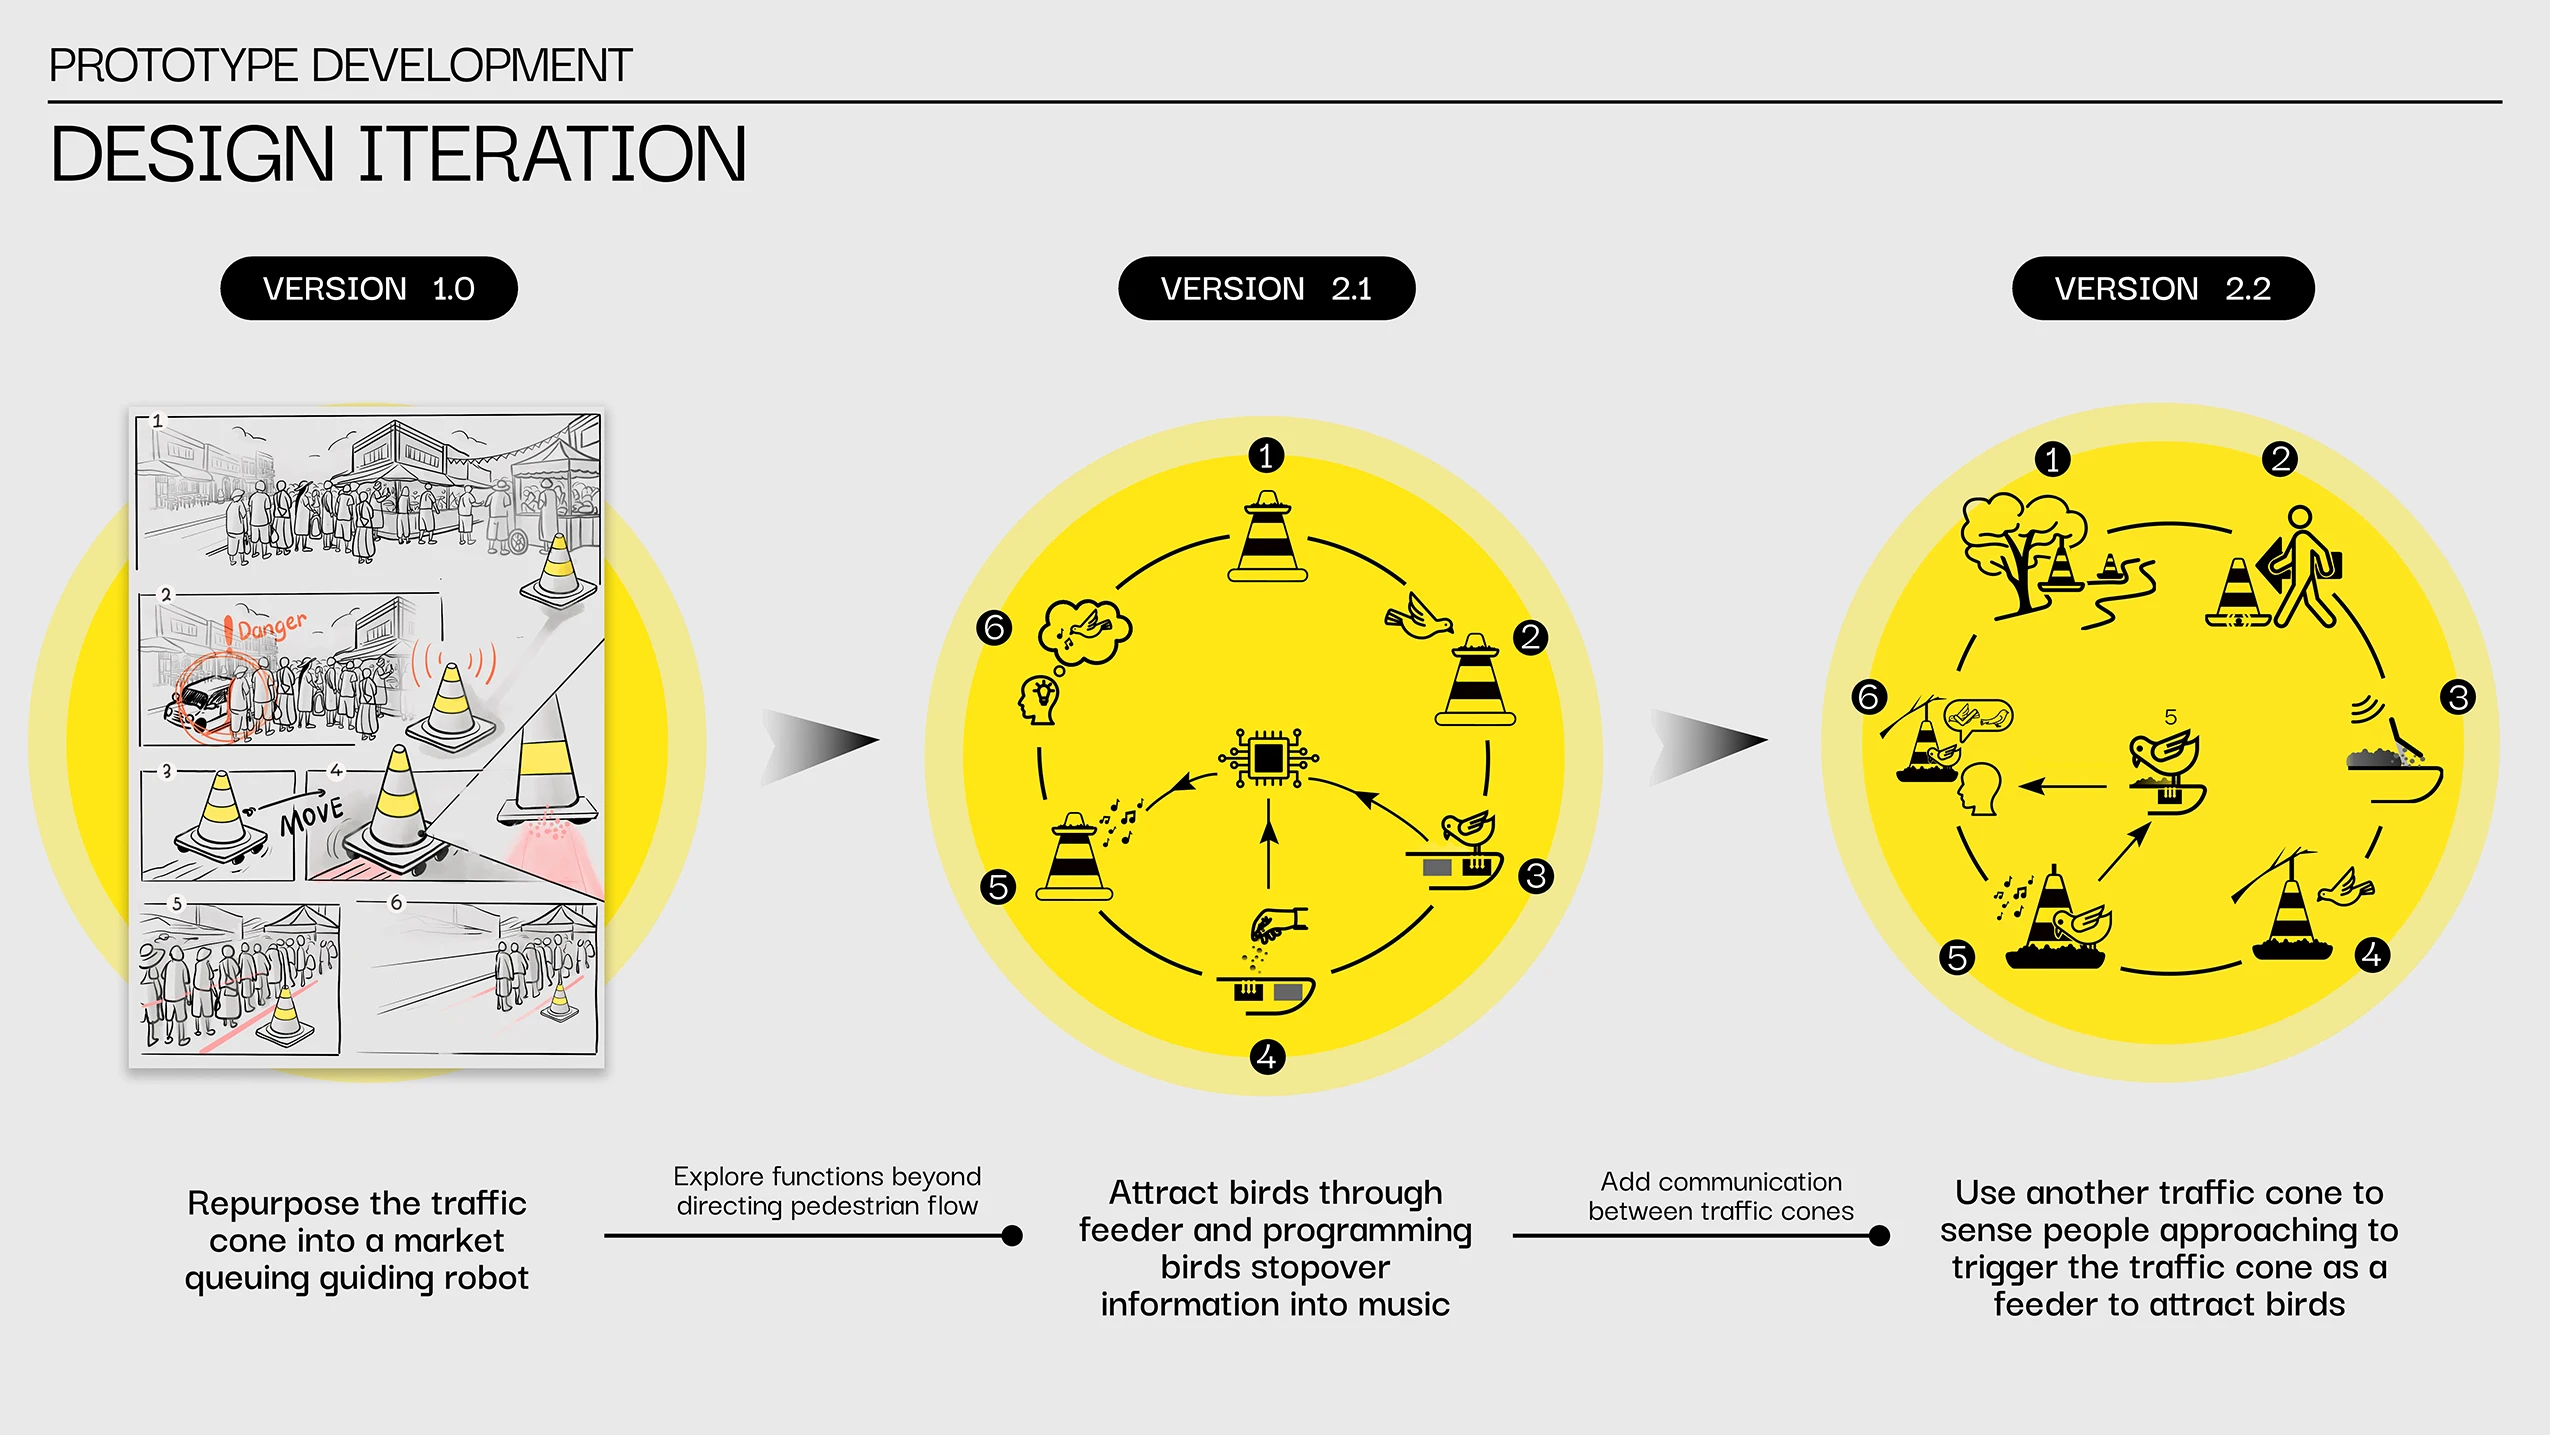
Version 1.0
将交通锥改造为公共引导装置,验证了其吸引注意力、组织行为的属性,但未匹配步道生态观察的核心需求。
Version 2.1
加入喂食结构,尝试将鸟类取食行为转化为声音反馈,初步建立「鸟类活动 — 装置反馈」关联,但依赖鸟类主动触发,状态不稳定。
Version 2.2
增设双节点联动,通过人体感应触发远端喂食机制,形成节点通信,但人为干预易干扰鸟类活动,偏离「辅助自然观察」的初衷。
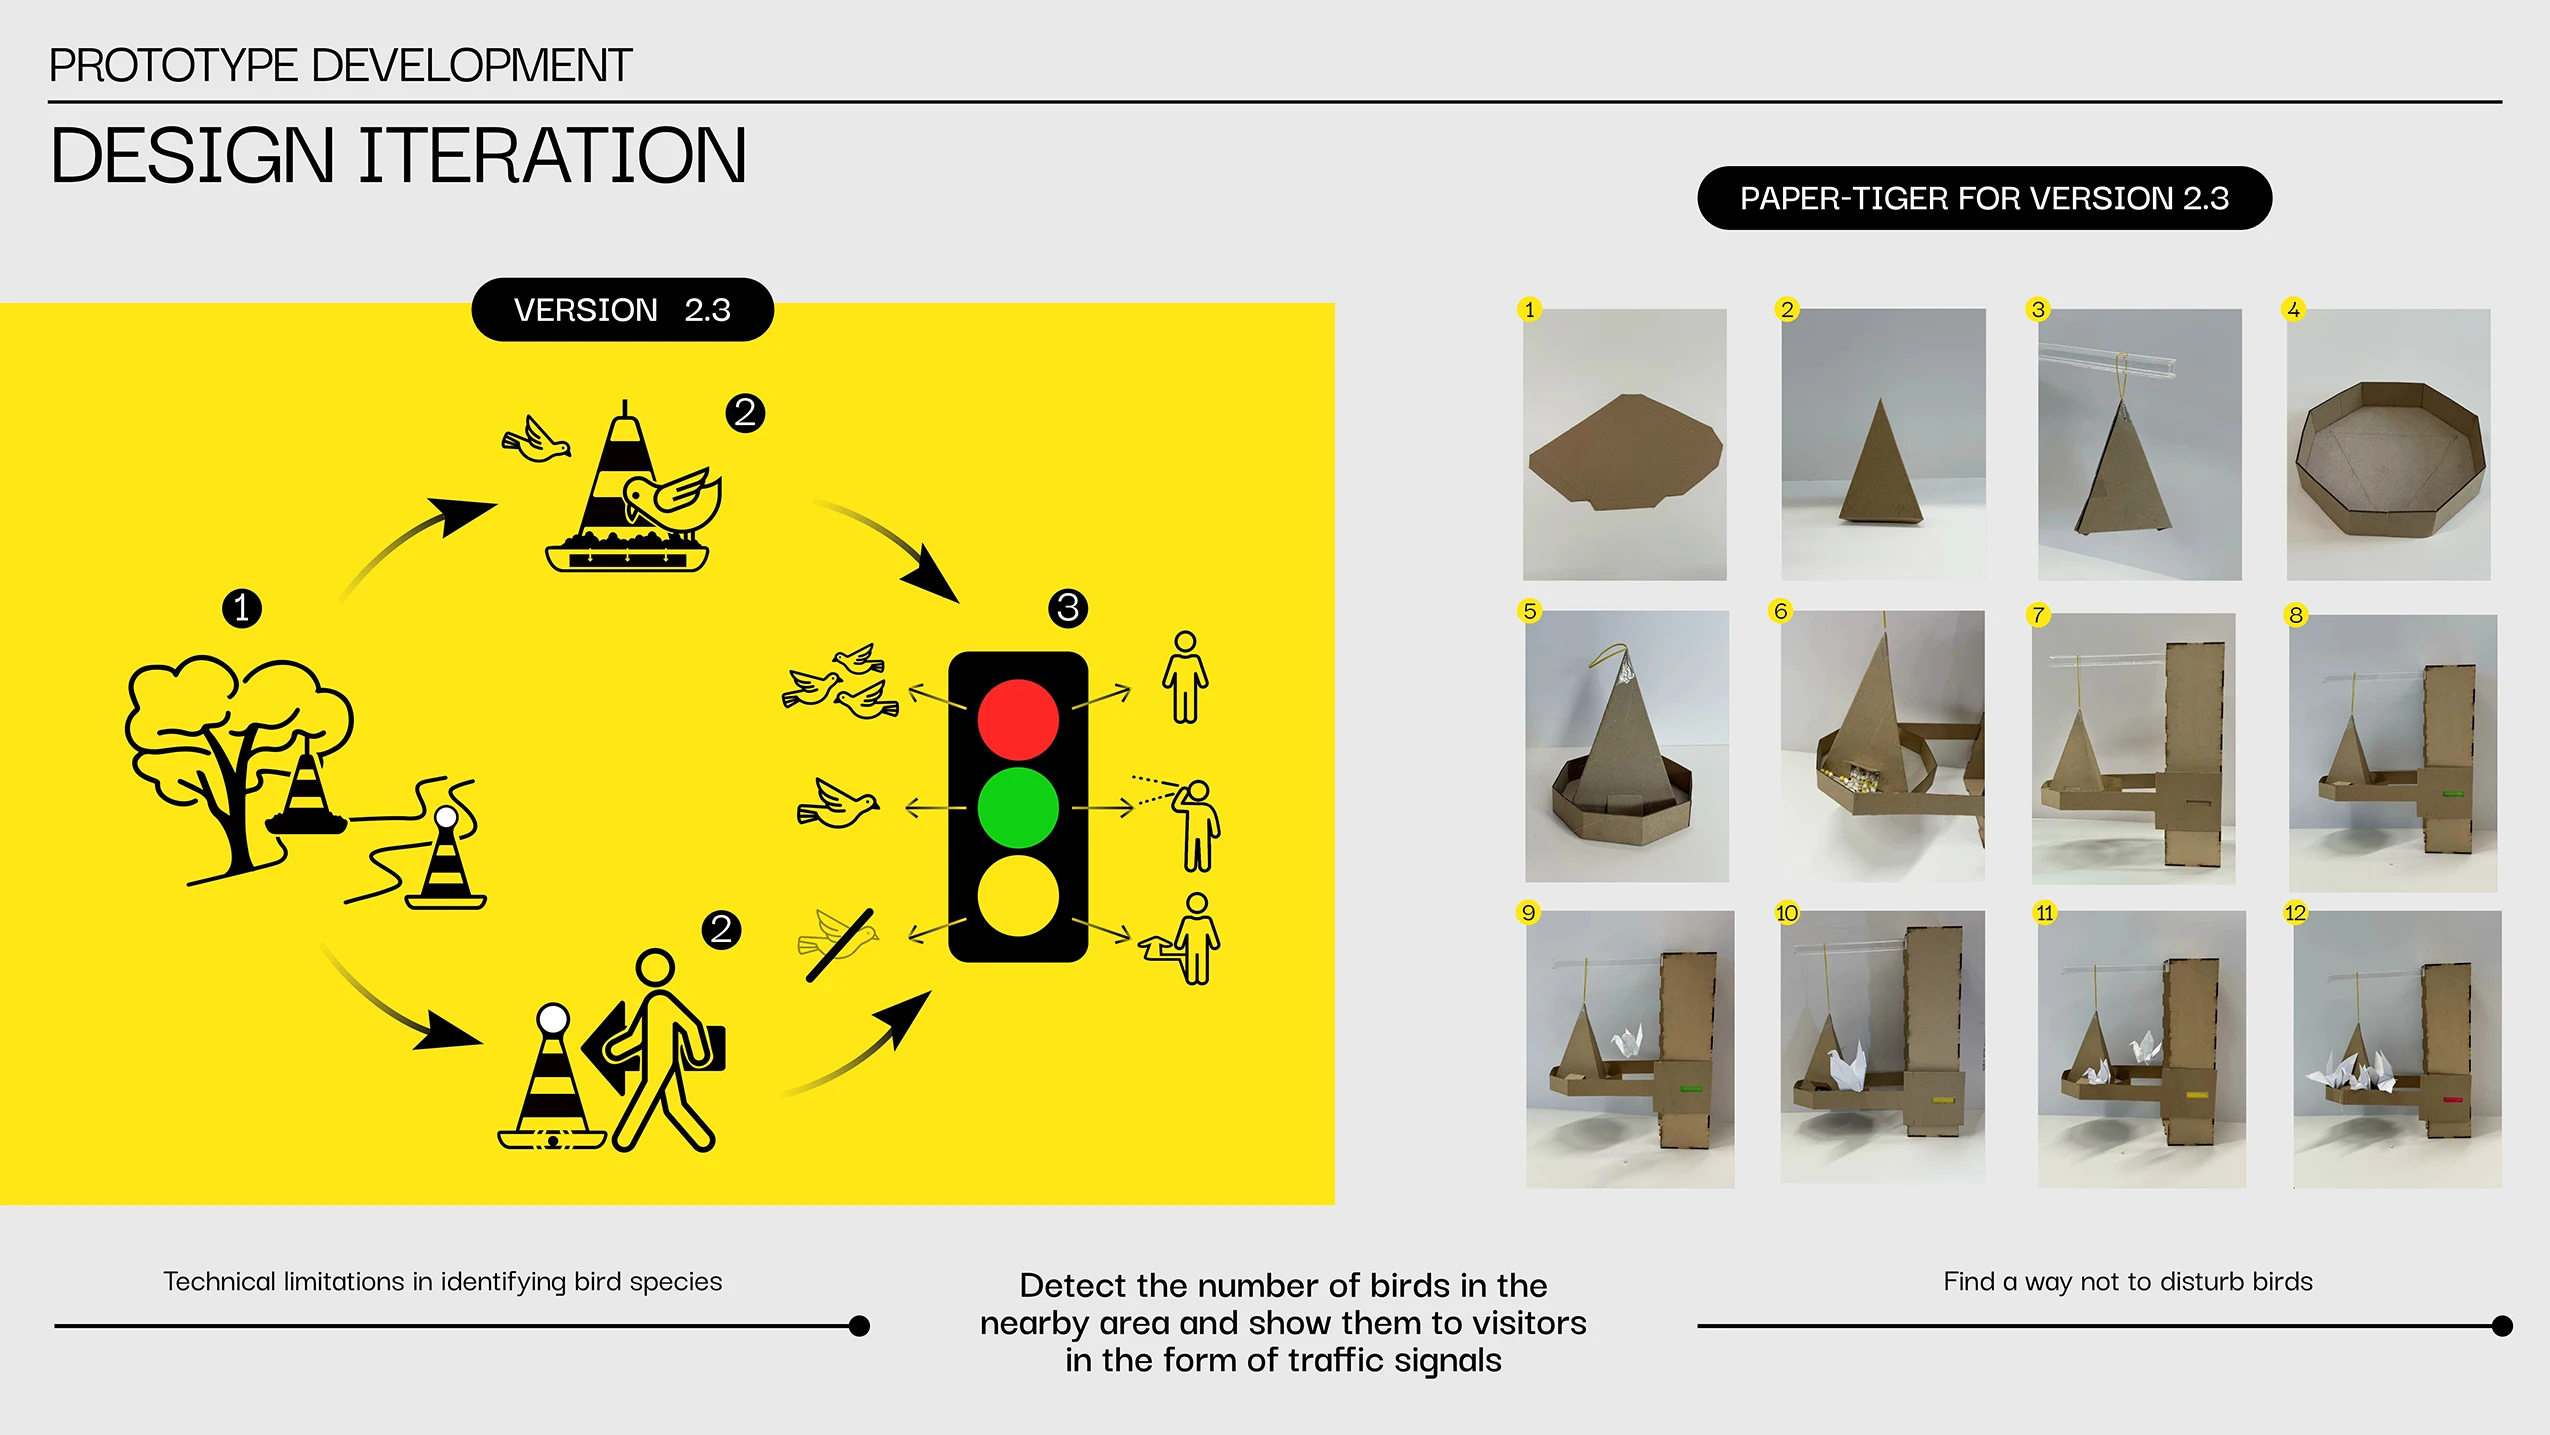
Version 2.3
受环境与技术限制,装置难以精准识别鸟类种类,团队因此调整方向:从「识别具体鸟种」转向「感知周边鸟类活动强度」。方案以红、黄、绿三色灯光对应不同等级的鸟类活动活跃度,并通过纸质模型完成用户测试,验证游客对灯光提示的理解度。但该版本仅能传递「附近有鸟」的抽象信号,始终无法回应游客最核心的疑问:鸟鸣到底来自哪个方向?
基于前期迭代结论,最终方案放弃喂食、灯光等主动干预形式,转而感知环境中自然发生的鸟鸣,将听觉信息转化为可直接理解、可即时行动的空间指引。
装置搭载多向声音传感器,通过比对不同方位的声强差异判定声源方向;Arduino 驱动舵机带动顶部指示结构转向主声源,将无形、转瞬即逝的鸟鸣,转化为清晰可见的机械指向。
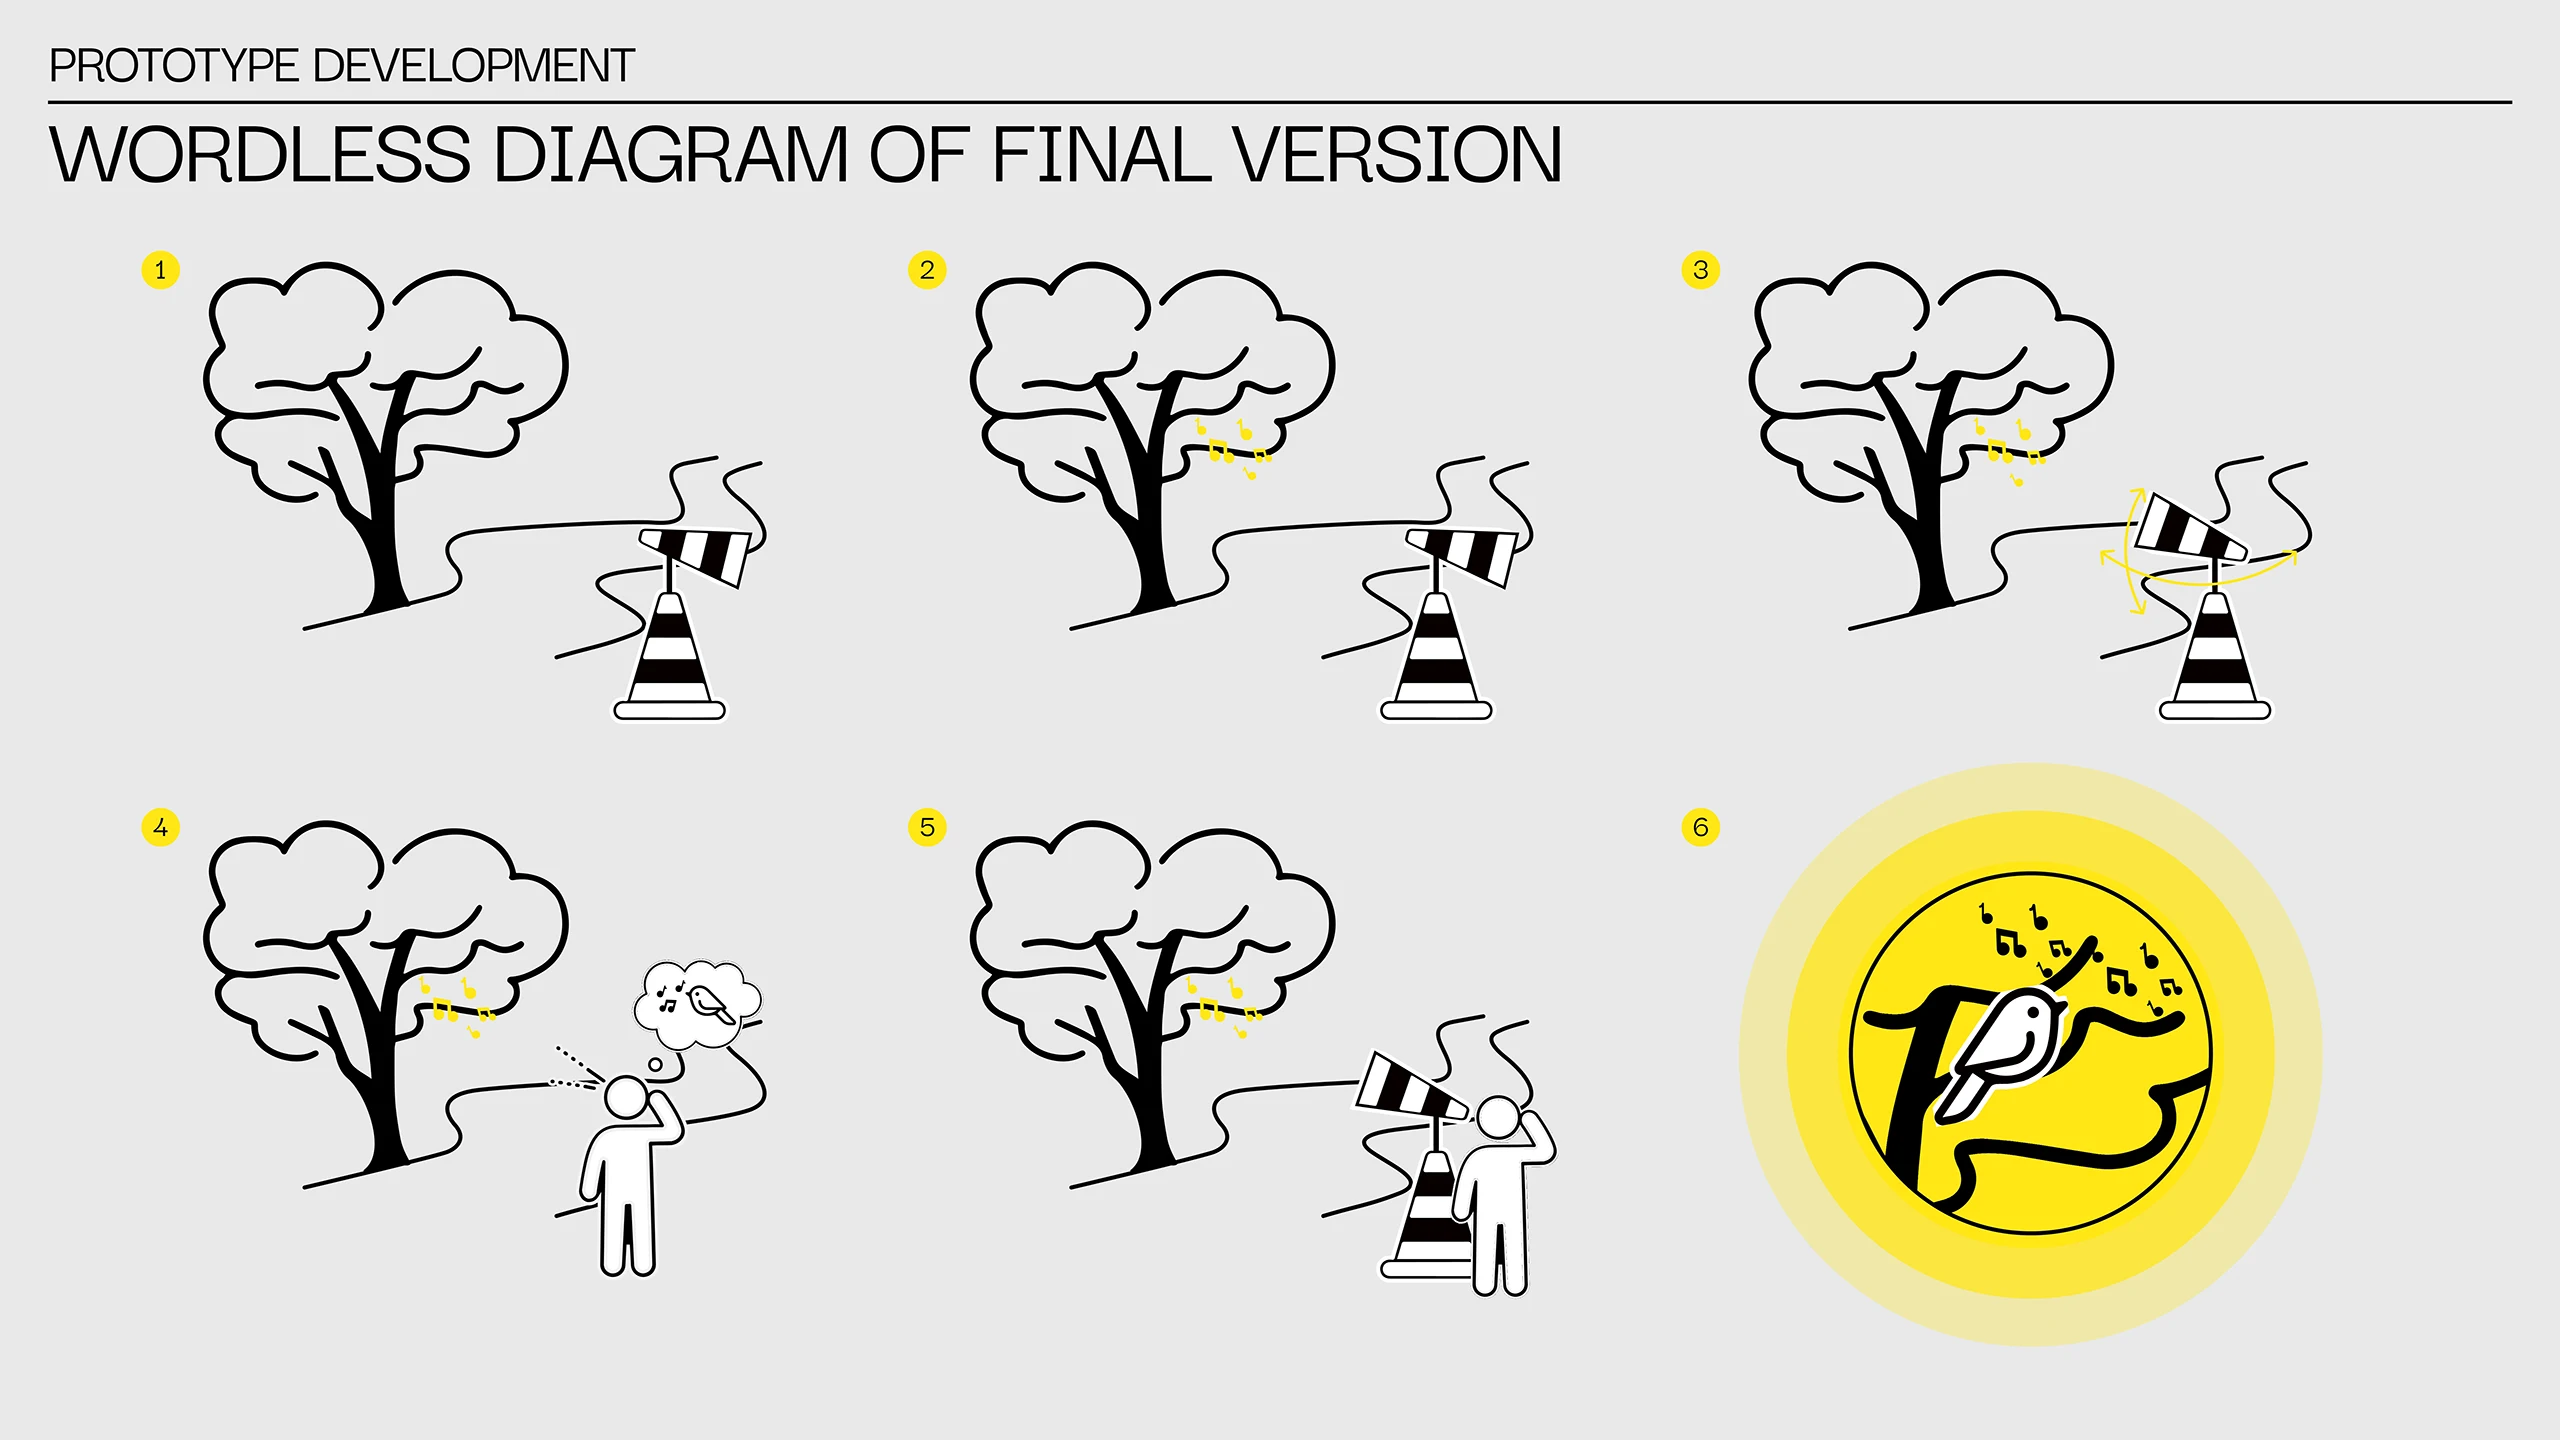
01
装置作为河岸生态观察节点,持续监测周边环境声音
02
鸟类在植被深处鸣叫,活动处于游人视野之外
03
多向传感器捕捉声强差,顶部结构随舵机转向主声源方向
04
装置的转动引起游客注意,提示周边存在鸟类活动
05
游客沿装置指向望向河岸林带,从「听见鸟鸣」转向「主动观察」
06
鸟类不再是背景音,成为可被发现、定位与感知的城市生态存在
交互逻辑:鸟鸣出现 → 多向声感定位 → 方向判定 → 舵机转向指引 → 游客定向观察
为验证「鸟鸣感知 — 方向判断 — 机械指引」的交互逻辑,团队整合传感、运算与机械结构,打造可运行实体原型。原型不以识别具体鸟种为目标,而是测试如何将不同方向的环境声音变化转化为直观的空间反馈。
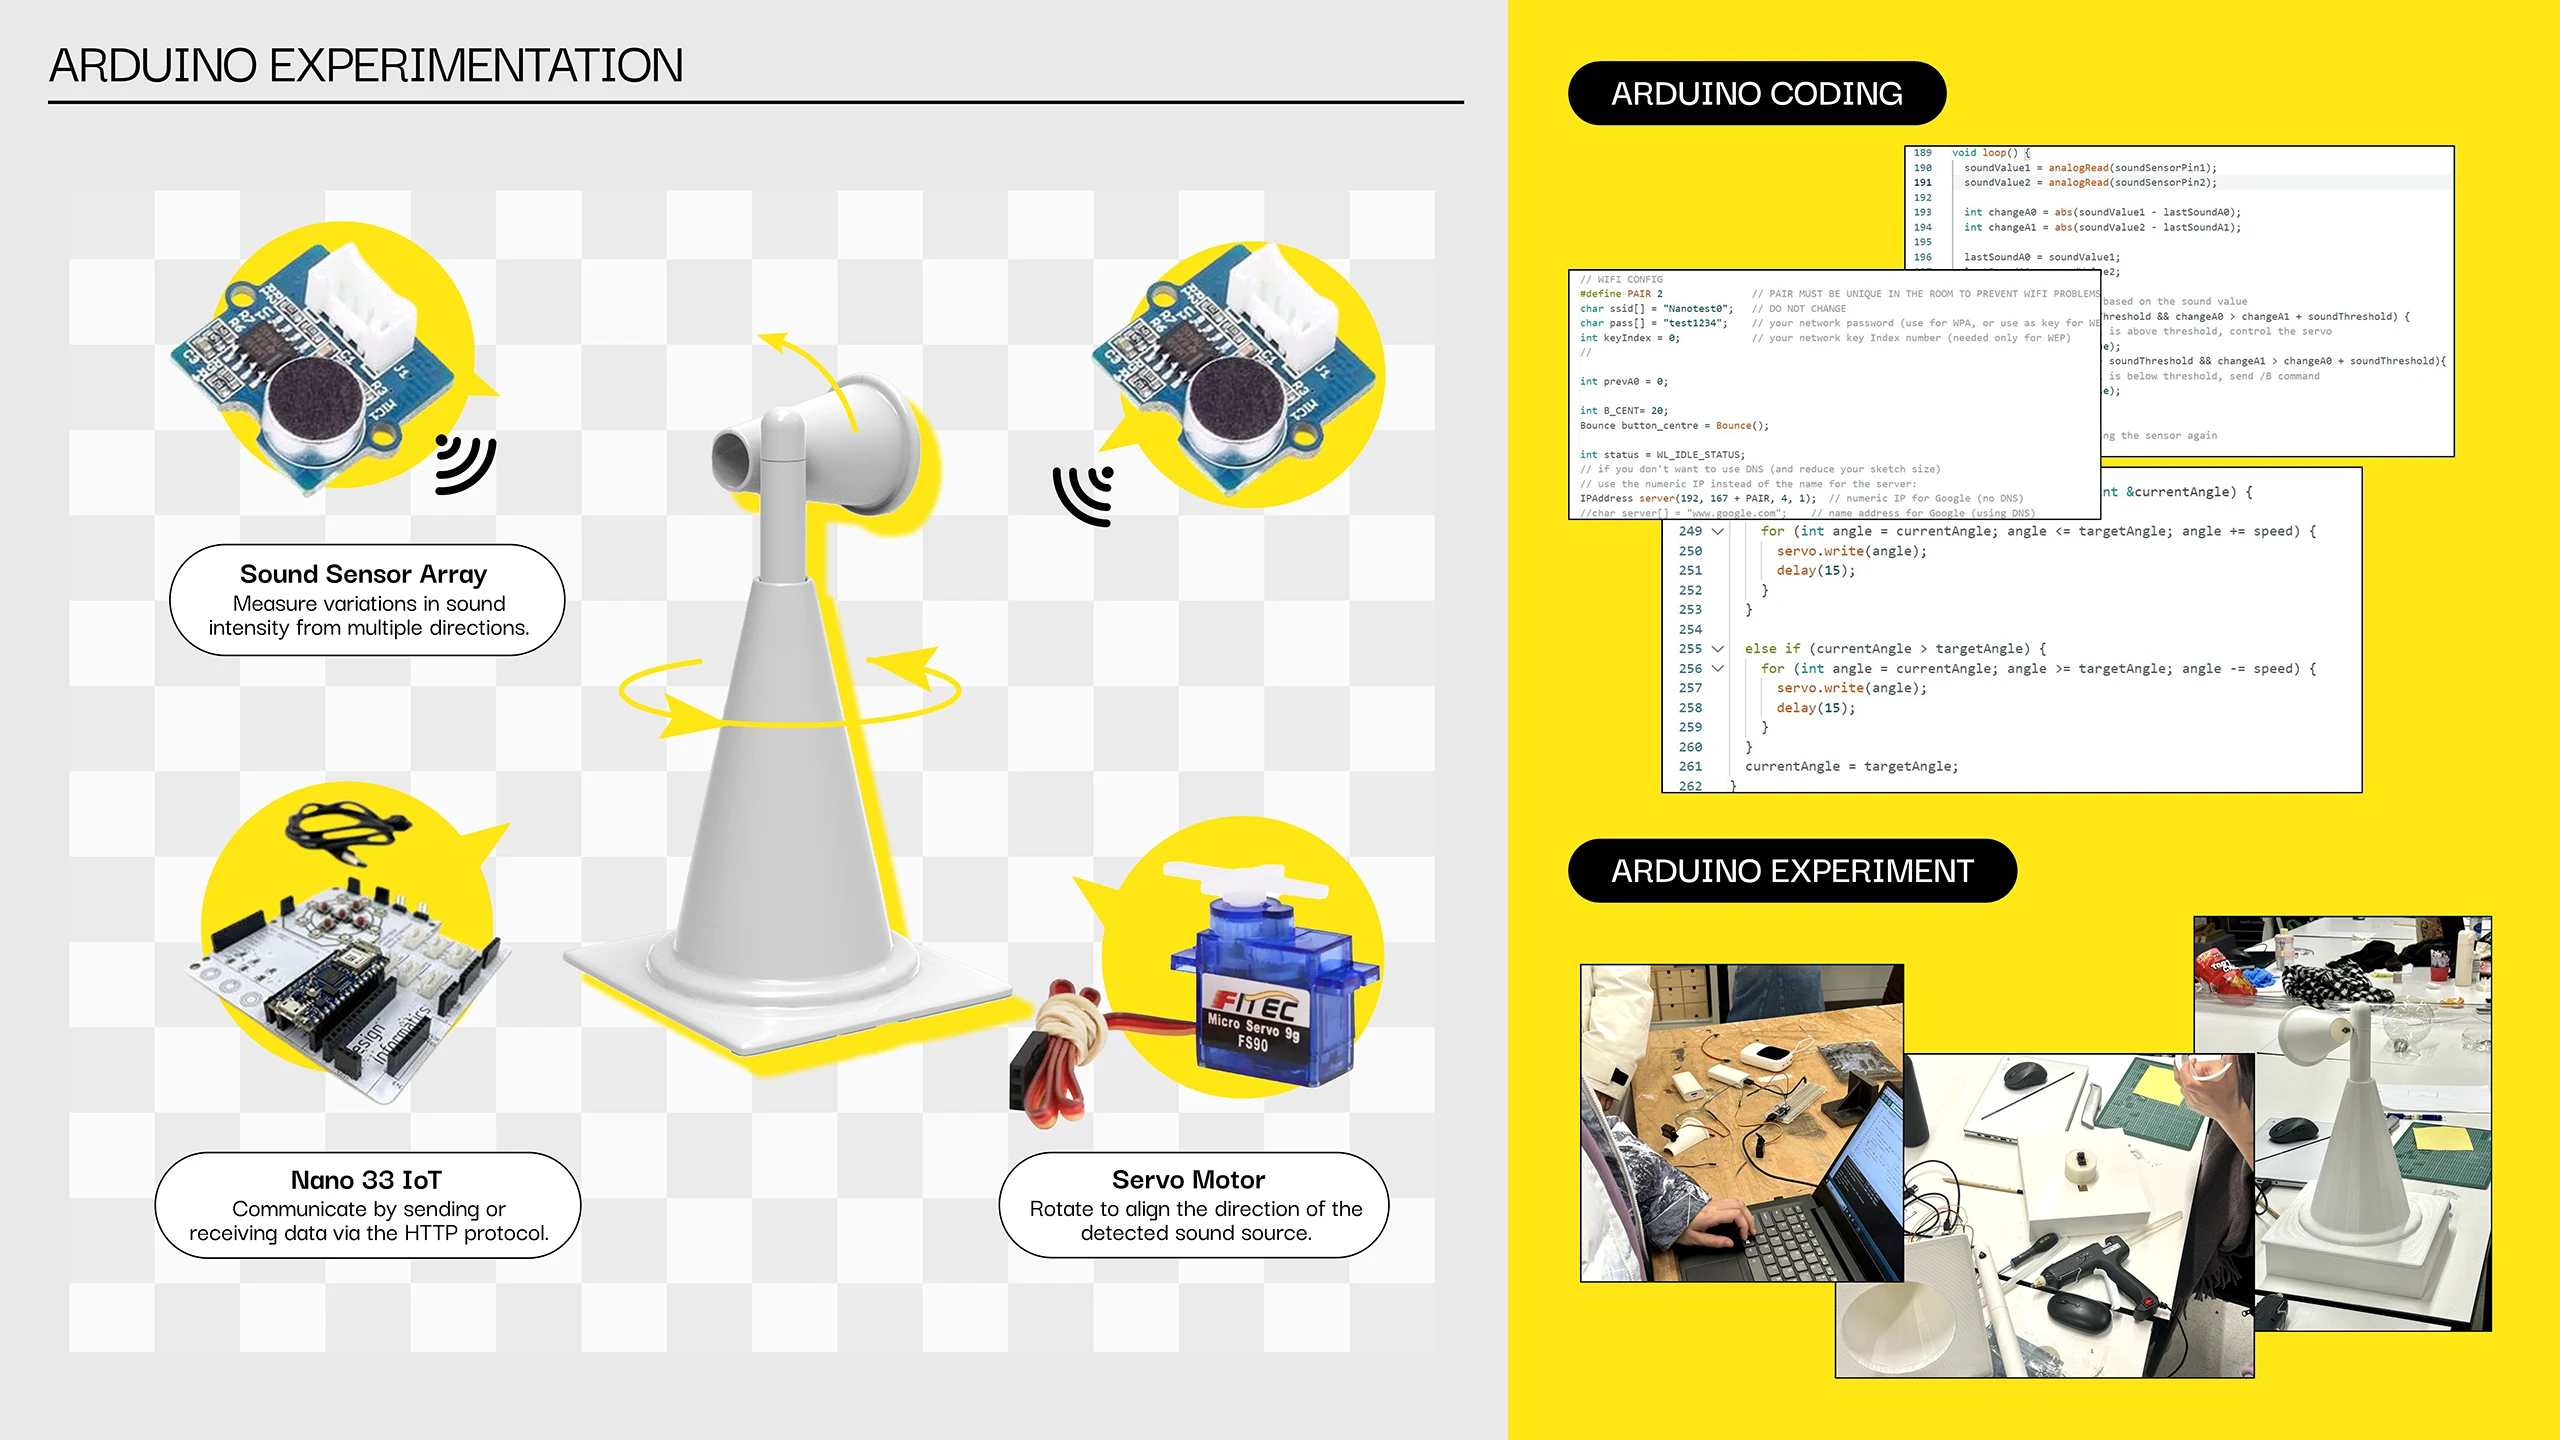
装置不同方位布设声音传感器,持续采集环境声,通过比对各方向声强变化判定主声源,为系统提供输入信号。
读取多路传感器信号,按预设逻辑筛选主声源方向,将判定结果转化为机械控制指令。
驱动顶部望远镜式指示结构转向主声源方向,把无形的声音信息转化为游客可直观理解的机械动作指引。
完成程序调试、硬件接线、舵机测试及结构组装,搭配 3D 打印外壳及支撑件,通过桌面实验验证「声音输入 — 结构转向」的交互闭环。
最终原型以废弃交通锥为主体,通过 3D 打印构件整合传感器、控制模块与可转动顶部指示结构。两组舵机分别驱动观察筒与交通锥转动,将环境声音输入转化为清晰可见的机械反馈。
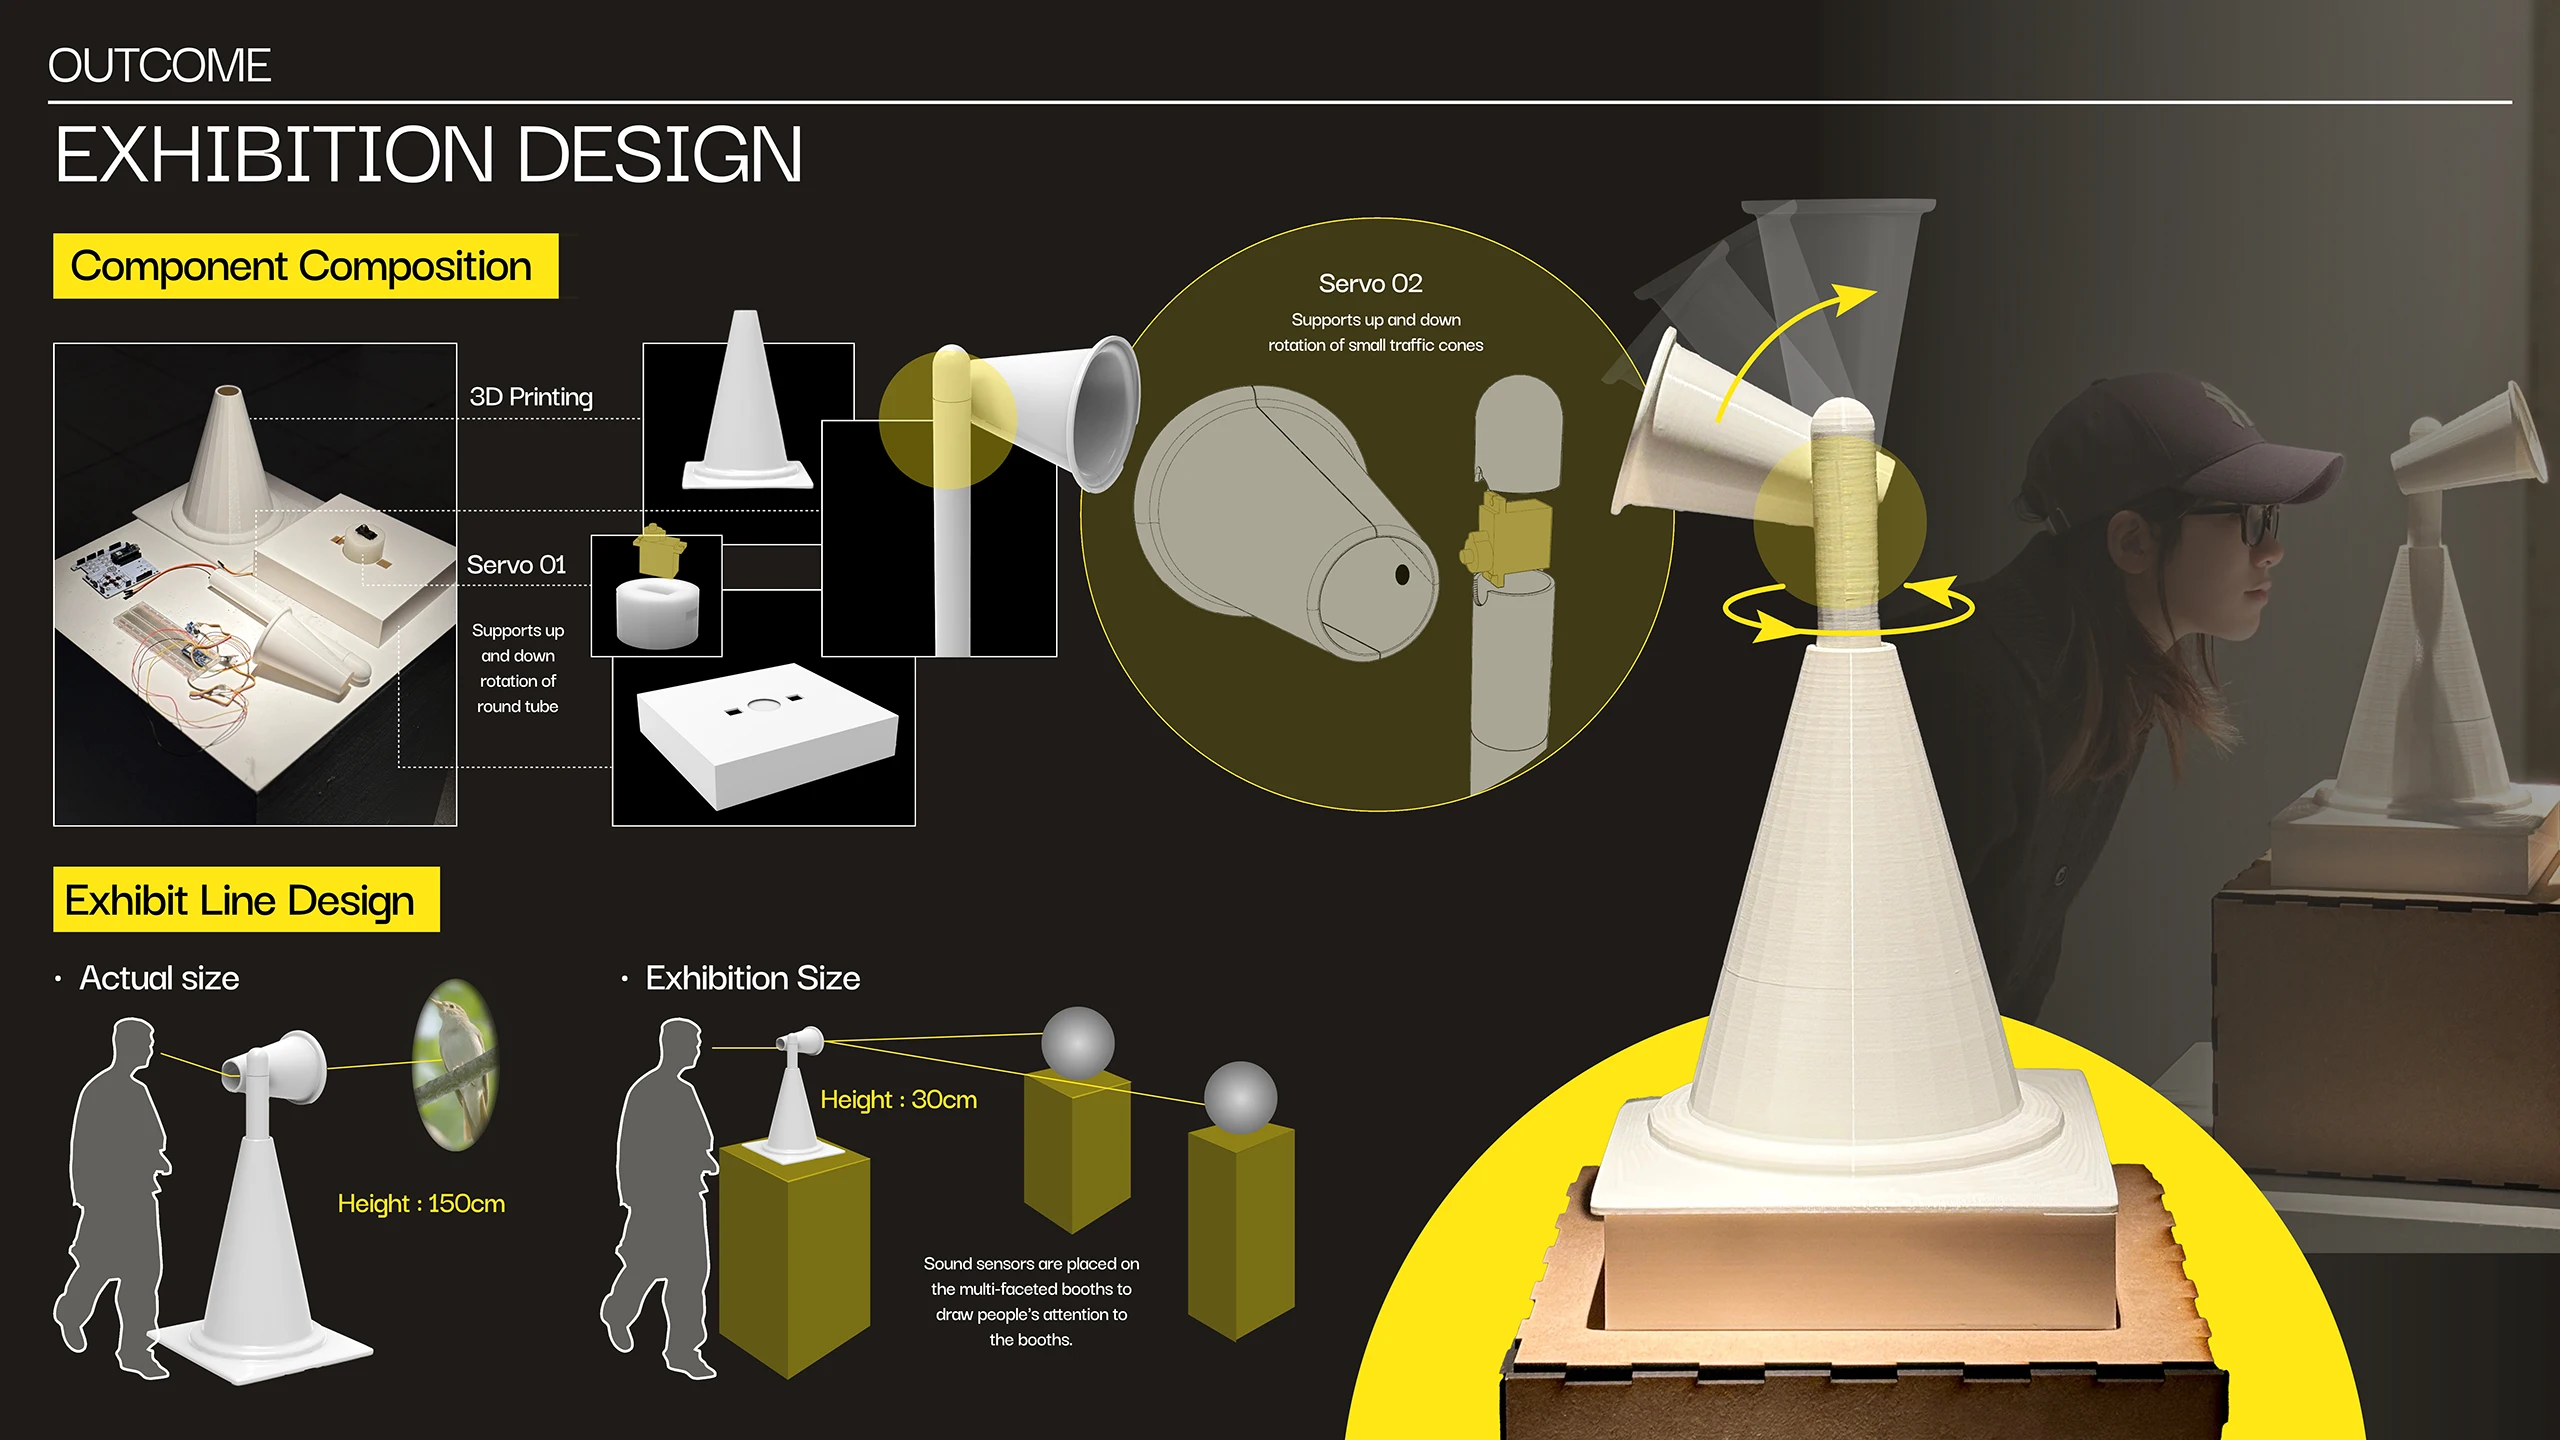
为呈现装置未来在步道中的使用尺度,团队推演了约 150cm 高的实地部署方案;展览中则采用约 30cm 高的功能原型,将声音传感器布置于周边多个采集点,模拟不同方向的声源输入。系统检测到主声源方向后,顶部结构同步转向,完成从「听见鸟鸣」到「获得观察线索」的转化。
该原型验证了从环境声音感知到机械指引的实体交互逻辑,于 2024 年 12 月在爱丁堡国家机器人中心(The National Robotarium)展出。
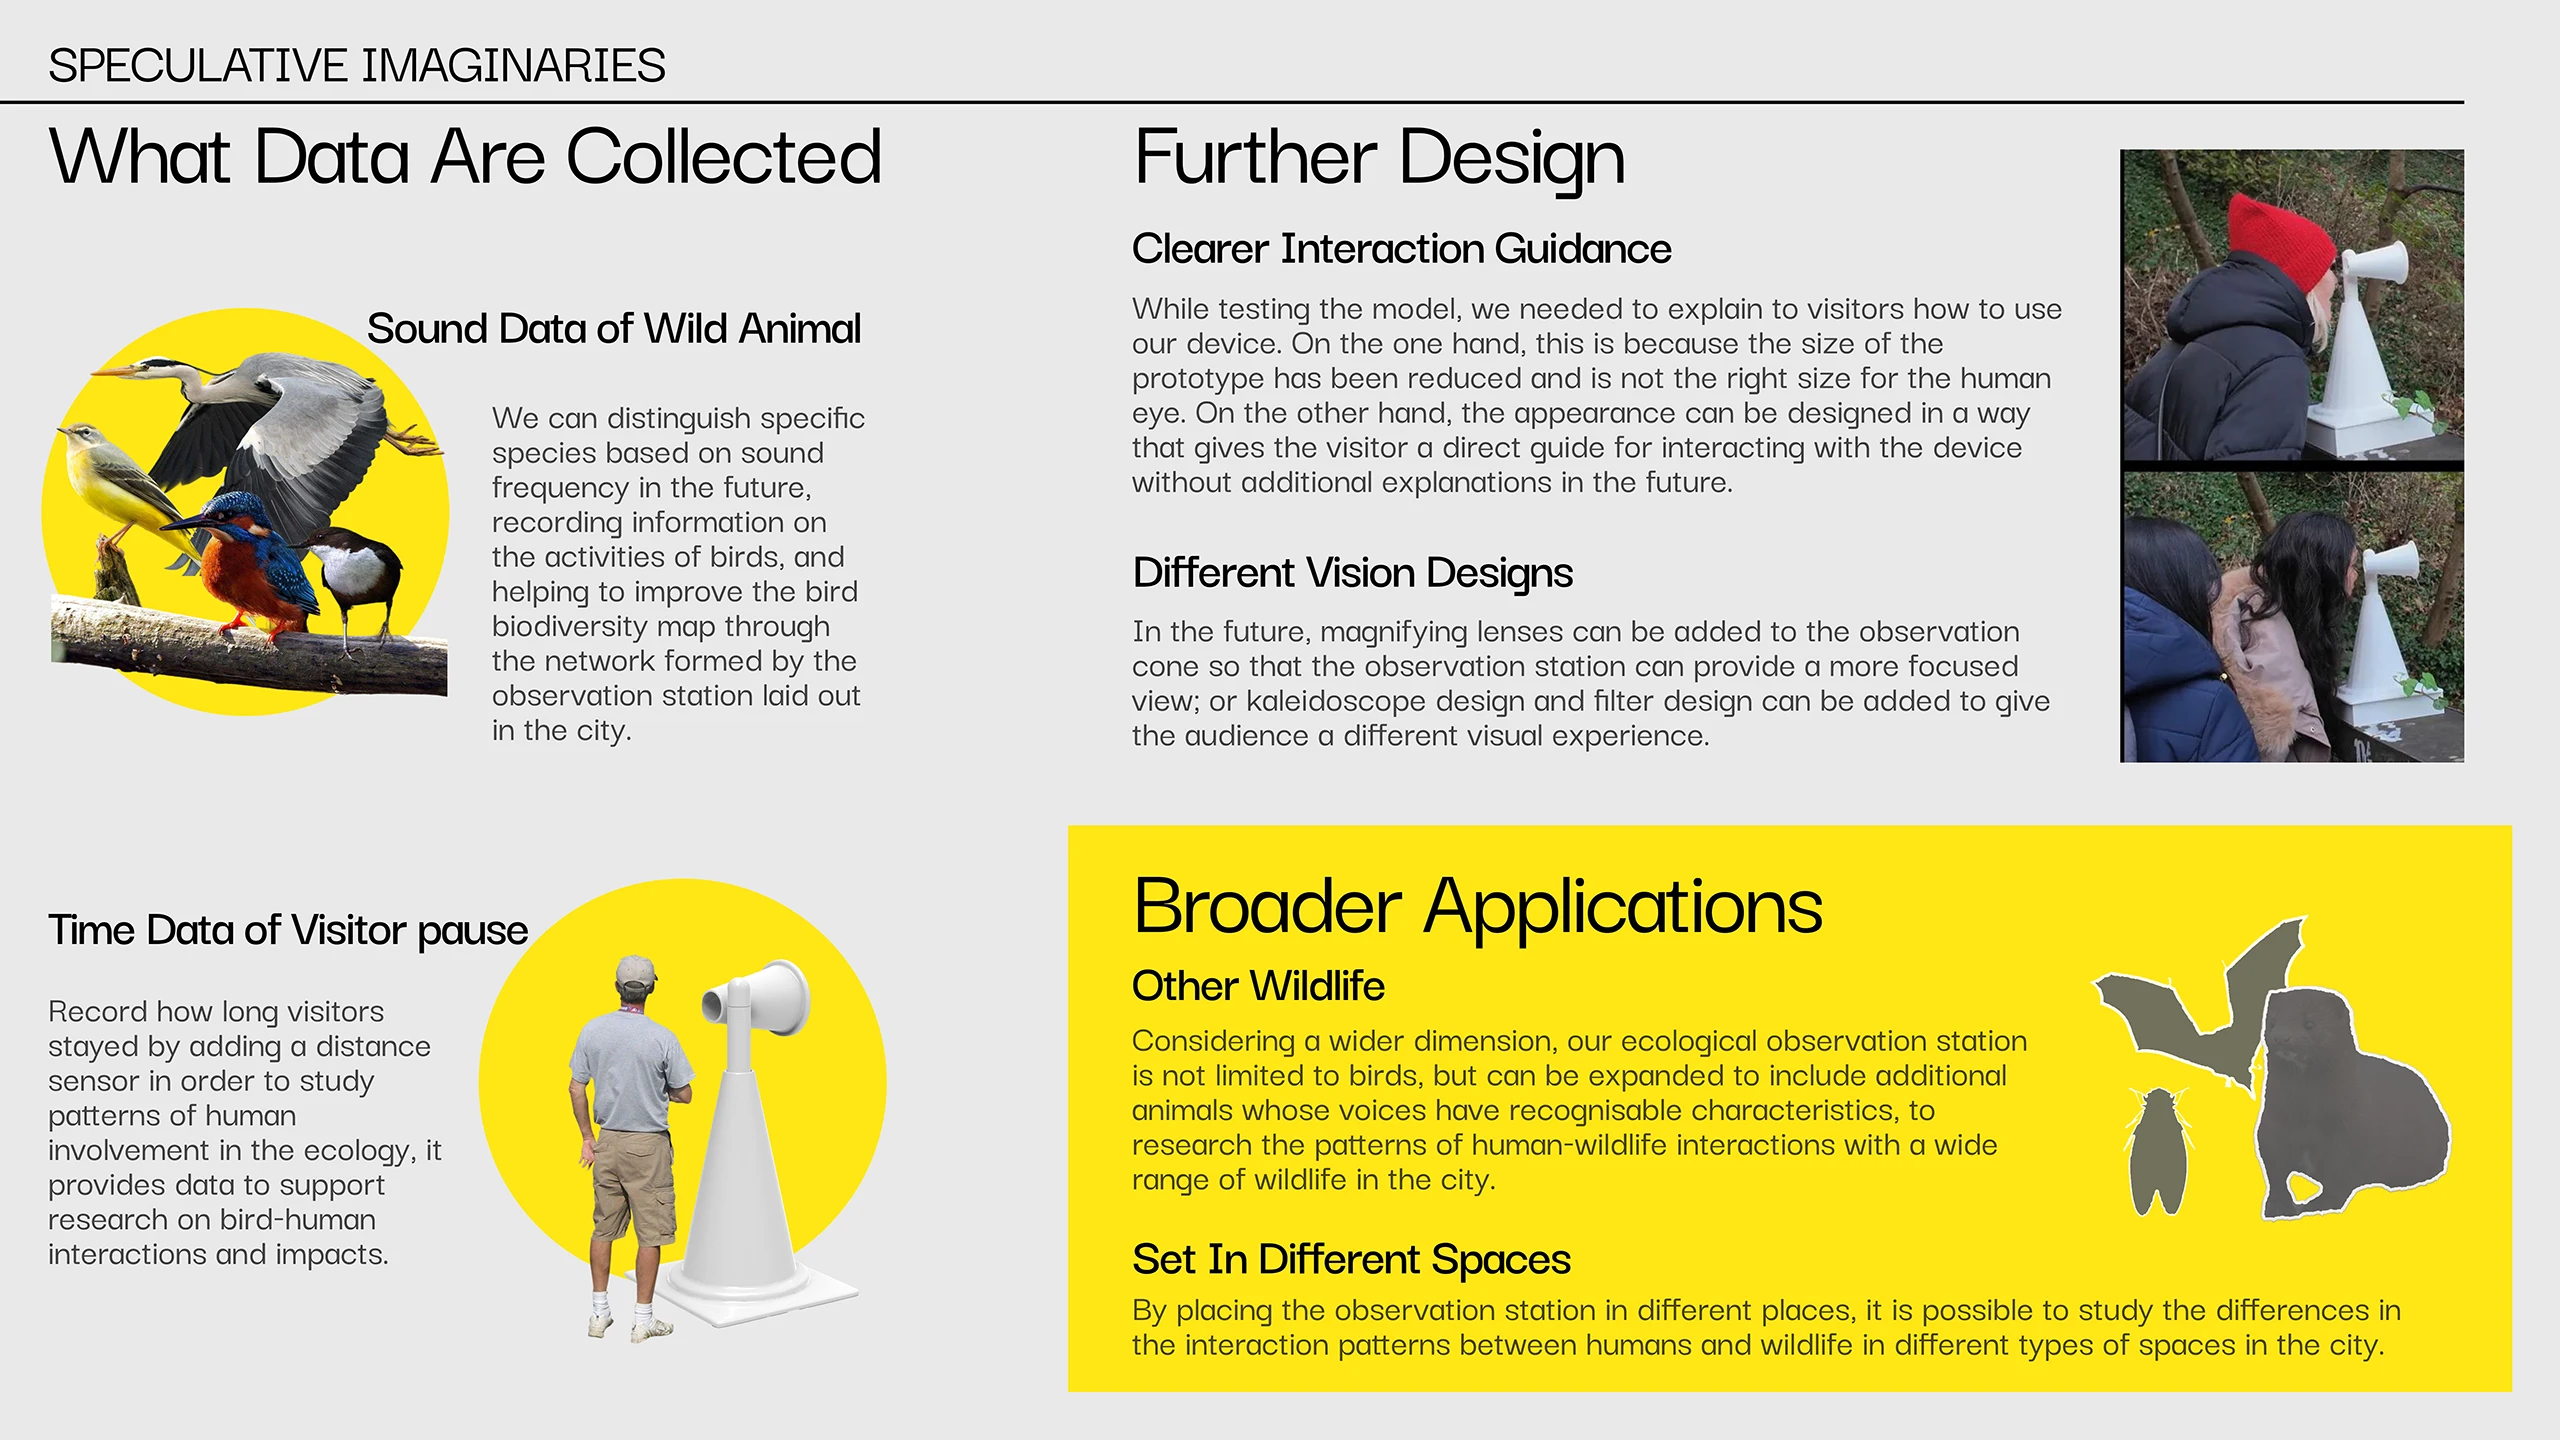
当前原型已验证「环境声感知 — 方向判定 — 机械指引」的完整交互链路,但暂不具备稳定的鸟种识别能力与长期生态监测功能。后续需在真实户外环境开展持续测试,重点优化噪声误触发、声源定位稳定性、装置耐候性三大问题,并验证长期部署对鸟类及游客行为的潜在影响。
现场体验表明,缩小后的展览原型较难让首次接触的游客快速理解其交互意图。未来可通过更清晰的结构语义、观察提示与使用引导降低理解门槛;同时可在顶部观察结构加装放大镜、滤镜等部件,优化指向后的实际观察体验。
长远来看,Birdsong Beacon 可成为城市生态感知网络中的微型节点。秉持不干预野生生物的原则,未来它可拓展多物种声纹识别能力,嵌入各类城市自然空间,探寻人与野生动物相遇、驻足、静观的多元形态。
核心价值不是替代自然观察本身,而是以极轻的介入化作一枚视线索引 —— 让匆忙穿行于城市的人们稍作停留,重新发现那些藏在植被间、隐在日常里,近在咫尺的城市生机。